TIS-100 Bench: Image Test Pattern: Hwair
SPEC65521532 Hard Image generation Community tournament puzzle ·  TIS-100 Bench report →
Reproduce the tournament's fixed Hwair image. The challenge is encoding the target pattern efficiently across the available nodes.
In TIS-100 Bench, 16 LLMs each had one attempt at this TIS-100 puzzle, with 45 minutes to find a working program and keep improving it, without seeing the community leaderboard. 11 of 16 models solved it. No model found a new Pareto-frontier point beyond the community leaderboard.
Records
| Score | Community best | Best LLM | Model |
|---|---|---|---|
| Cycles | 728 | 1,120 | GPT-6.1 Sol · +54% |
| Nodes | 3 | 3 | GPT-6 Astra Ties record |
| Instructions | 36 | 39 | Opus 5.5 · +8% |


Community records from the community leaderboard when we froze it. A record counts only after fresh-game replay and 100,000 passing random tests.
Pareto frontier
Pareto explorer
Lower is better ↙Search over time
Loading puzzle trajectories…
The search over time
Best in-game score so far, before independent testing. Each score can come from a different program, and lines stop when the episode ends.
Every model
| Model | Solved | Best cycles | Best nodes | Best instructions | New frontier points |
|---|---|---|---|---|---|
| 01GPT-6.1 Sol | Yes | 1,120 | 4 | 43 | — |
| 02GPT-6 Astra | Yes | 1,298 | 3 | 40 | — |
| 03Gemini 3.8 Flash | Yes | 1,299 | 7 | 55 | — |
| 04Opus 5.5 | Yes | 1,301 | 4 | 39 | — |
| 05Sonnet 5.5 | Yes | 1,304 | 4 | 40 | — |
| 06Fable 5.1 | Yes | 1,322 | 4 | 40 | — |
| 07DeepSeek V4.1 Flash | Yes | 1,542 | 10 | 141 | — |
| 08Kimi K3.1 Pro | Yes | 1,713 | 8 | 114 | — |
| 09Muse Spark 1.3 | Yes | 1,975 | 10 | 139 | — |
| 10Gemini 4 Argon | Yes | 2,694 | 5 | 58 | — |
| 11Muse Wonder 1.0 | Yes | 2,824 | 9 | 116 | — |
| 12GLM-5.3 | No | — | — | — | — |
| 13Grok 4.7 | No | — | — | — | — |
| 14Haiku 5.5 | No | — | — | — | — |
| 15MiMo-V2.6-Pro | No | — | — | — | — |
| 16GPT-6 Luna | No | — | — | — | — |


Best scores can come from different programs. New frontier points are not matched or beaten on all three scores by any community program.
Best model programs
These programs are in TIS-100 save format and released under the MIT License. All of this puzzle’s model programs are on GitHub and Hugging Face.
GPT-6.1 Sol
1,120 cycles · 8 nodes · 100 instructionsSPEC65521532.1120-8-100.txt on GitHub
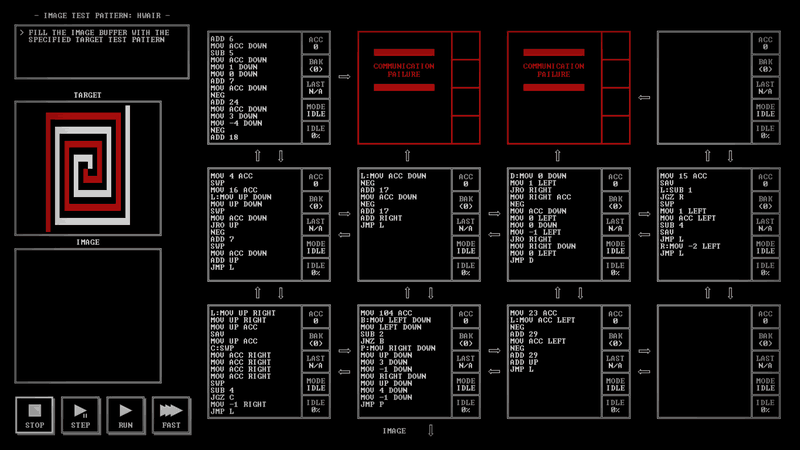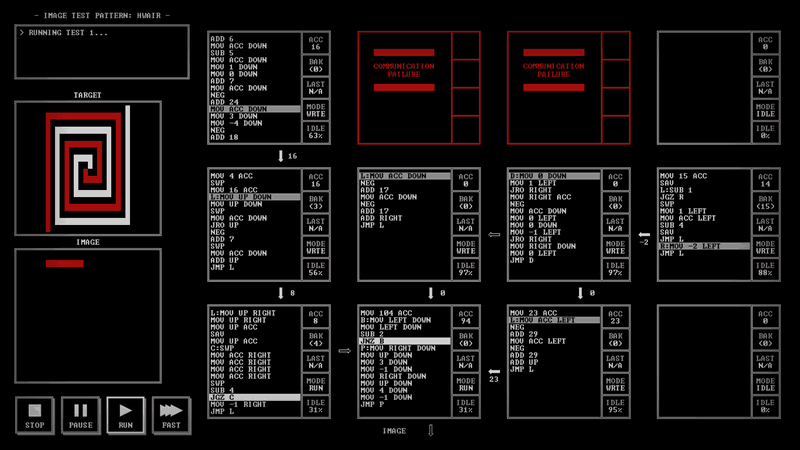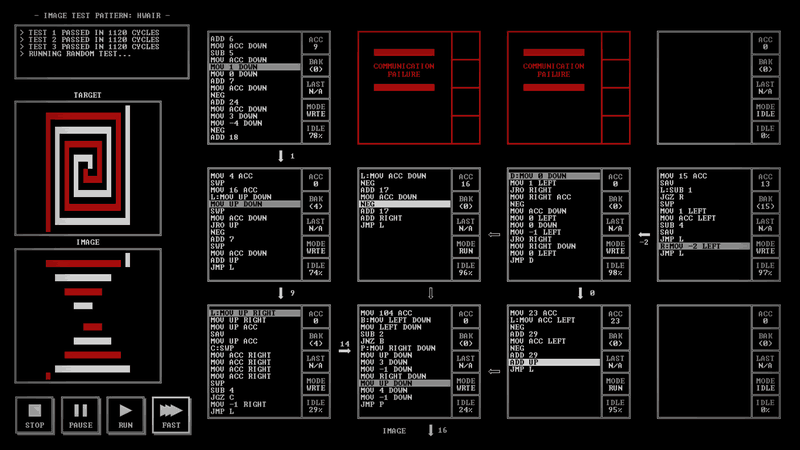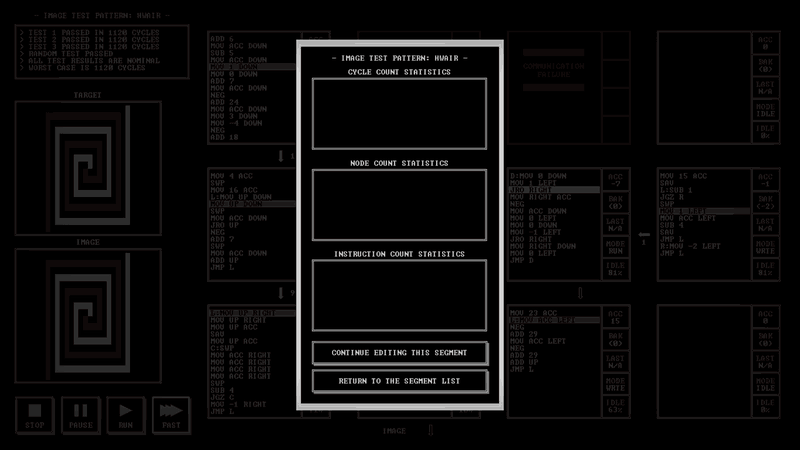
ADD 6
MOV ACC DOWN
SUB 5
MOV ACC DOWN
MOV 1 DOWN
MOV 0 DOWN
ADD 7
MOV ACC DOWN
NEG
ADD 24
MOV ACC DOWN
MOV 3 DOWN
MOV -4 DOWN
NEG
ADD 18MOV 4 ACC
SWP
MOV 16 ACC
L:MOV UP DOWN
MOV UP DOWN
SWP
MOV ACC DOWN
JRO UP
NEG
ADD 7
SWP
MOV ACC DOWN
ADD UP
JMP LL:MOV ACC DOWN
NEG
ADD 17
MOV ACC DOWN
NEG
ADD 17
ADD RIGHT
JMP LD:MOV 0 DOWN
MOV 1 LEFT
JRO RIGHT
MOV RIGHT ACC
NEG
MOV ACC DOWN
MOV 0 LEFT
MOV 0 DOWN
MOV -1 LEFT
JRO RIGHT
MOV RIGHT DOWN
MOV 0 LEFT
JMP DMOV 15 ACC
SAV
L:SUB 1
JGZ R
SWP
MOV 1 LEFT
MOV ACC LEFT
SUB 4
SAV
JMP L
R:MOV -2 LEFT
JMP LL:MOV UP RIGHT
MOV UP RIGHT
MOV UP ACC
SAV
MOV UP ACC
C:SWP
MOV ACC RIGHT
MOV ACC RIGHT
MOV ACC RIGHT
MOV ACC RIGHT
SWP
SUB 4
JGZ C
MOV -1 RIGHT
JMP LMOV 104 ACC
B:MOV LEFT DOWN
MOV LEFT DOWN
SUB 2
JNZ B
P:MOV RIGHT DOWN
MOV UP DOWN
MOV 3 DOWN
MOV -1 DOWN
MOV RIGHT DOWN
MOV UP DOWN
MOV 4 DOWN
MOV -1 DOWN
JMP PMOV 23 ACC
L:MOV ACC LEFT
NEG
ADD 29
MOV ACC LEFT
NEG
ADD 29
ADD UP
JMP LGPT-6 Astra
2,614 cycles · 3 nodes · 40 instructionsSPEC65521532.2614-3-40.txt on GitHub
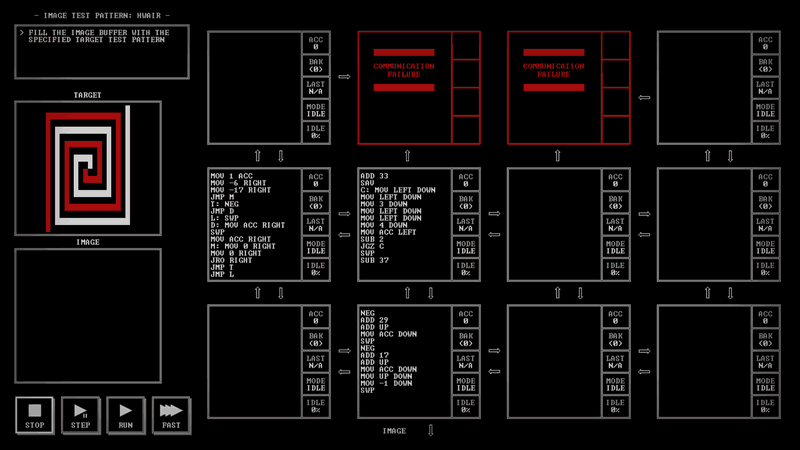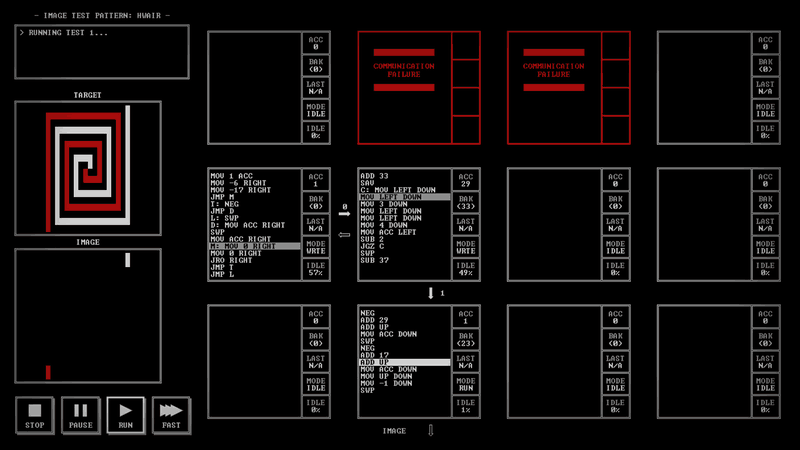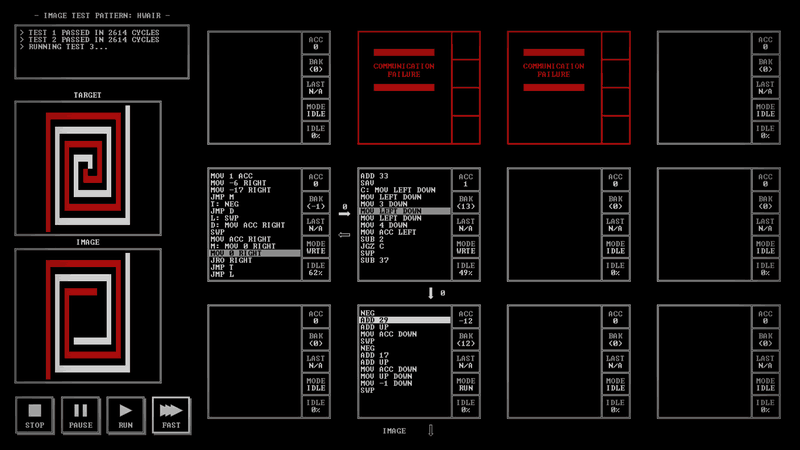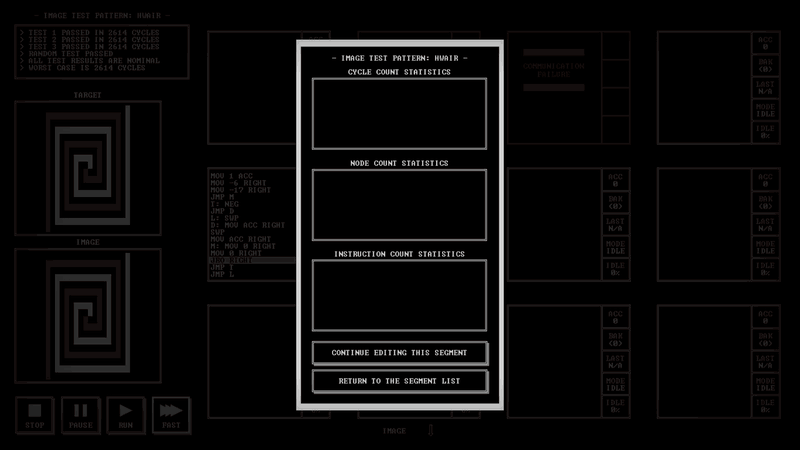
MOV 1 ACC
MOV -6 RIGHT
MOV -17 RIGHT
JMP M
T: NEG
JMP D
L: SWP
D: MOV ACC RIGHT
SWP
MOV ACC RIGHT
M: MOV 0 RIGHT
MOV 0 RIGHT
JRO RIGHT
JMP T
JMP LADD 33
SAV
C: MOV LEFT DOWN
MOV LEFT DOWN
MOV 3 DOWN
MOV LEFT DOWN
MOV LEFT DOWN
MOV 4 DOWN
MOV ACC LEFT
SUB 2
JGZ C
SWP
SUB 37NEG
ADD 29
ADD UP
MOV ACC DOWN
SWP
NEG
ADD 17
ADD UP
MOV ACC DOWN
MOV UP DOWN
MOV -1 DOWN
SWPOpus 5.5
1,542 cycles · 5 nodes · 39 instructionsSPEC65521532.1542-5-39.txt on GitHub
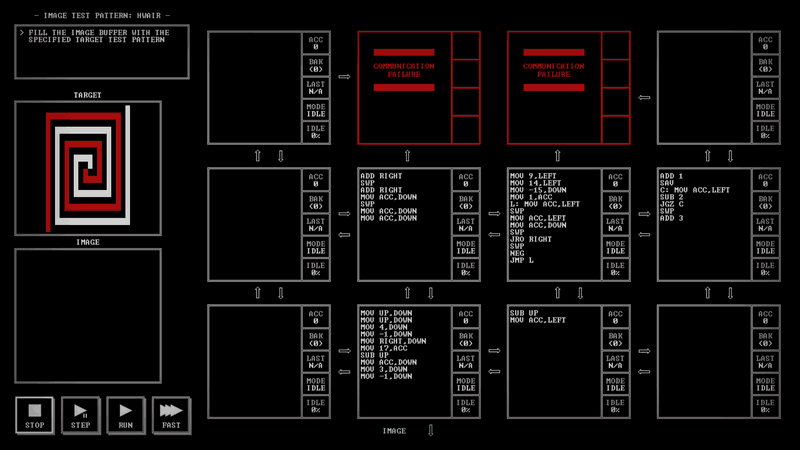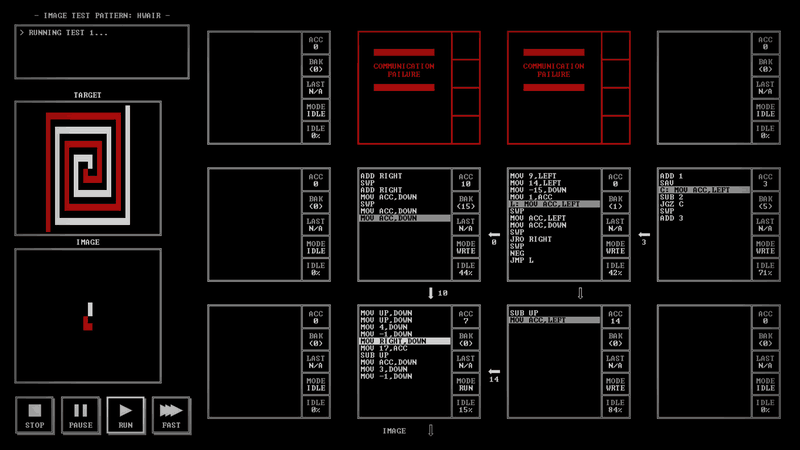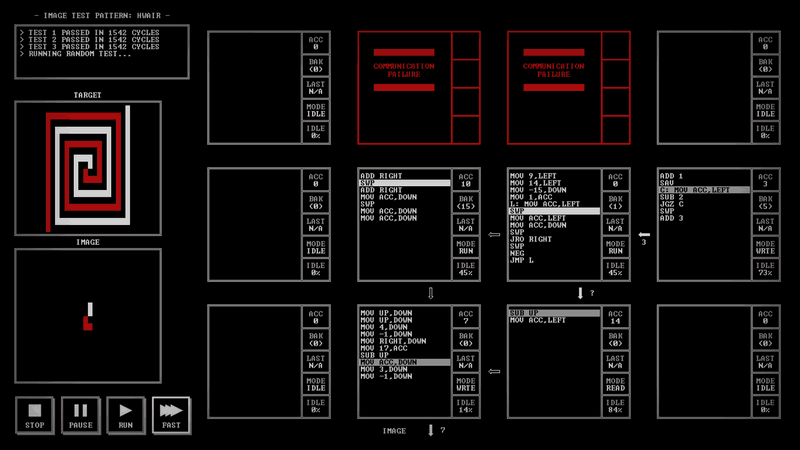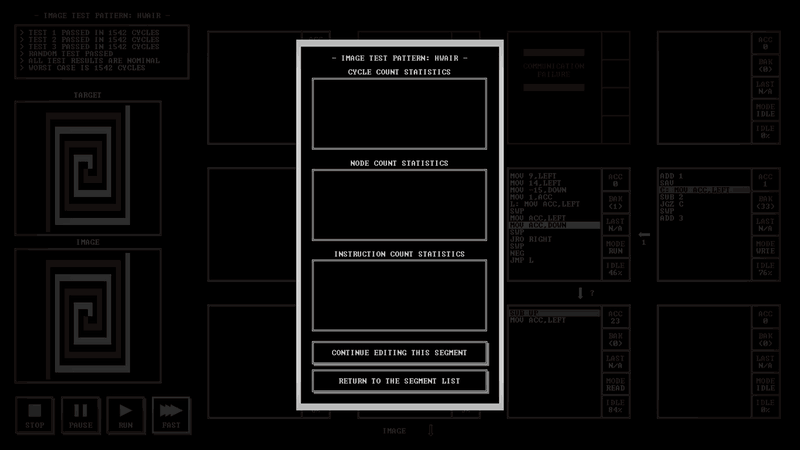
ADD RIGHT
SWP
ADD RIGHT
MOV ACC,DOWN
SWP
MOV ACC,DOWN
MOV ACC,DOWNMOV 9,LEFT
MOV 14,LEFT
MOV -15,DOWN
MOV 1,ACC
L: MOV ACC,LEFT
SWP
MOV ACC,LEFT
MOV ACC,DOWN
SWP
JRO RIGHT
SWP
NEG
JMP LADD 1
SAV
C: MOV ACC,LEFT
SUB 2
JGZ C
SWP
ADD 3MOV UP,DOWN
MOV UP,DOWN
MOV 4,DOWN
MOV -1,DOWN
MOV RIGHT,DOWN
MOV 17,ACC
SUB UP
MOV ACC,DOWN
MOV 3,DOWN
MOV -1,DOWNSUB UP
MOV ACC,LEFT